1. Saldatura con oscillazione
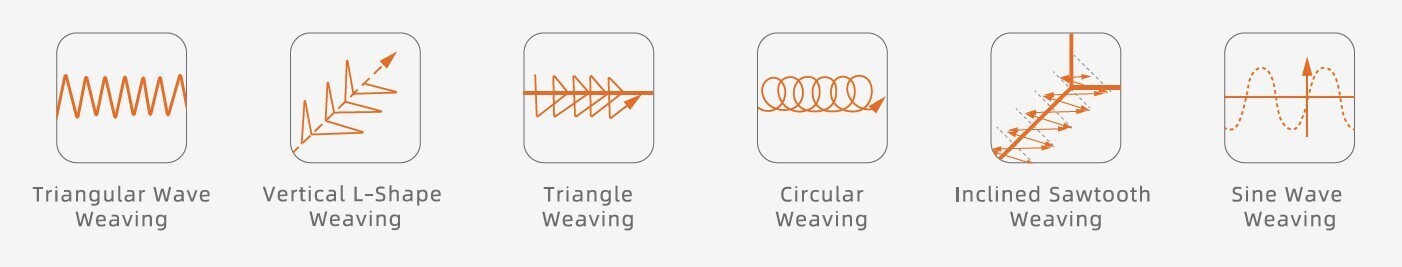
La funzione di oscillazione dei robot FAIRINO supporta diversi schemi, tra cui onda triangolare, forma a L verticale, triangolo, cerchio, dente di sega inclinato e onda sinusoidale.
Tecnologia di saldatura precisa e affidabile per applicazioni industriali impegnative.
Supporta protocolli di comunicazione digitale come CANopen, EtherCAT e Modbus TCP e può collegarsi a saldatrici con diverse interfacce Ethernet industriali e bus di campo.
Offre comunicazione analogica tramite I/O analogici e funzionalità di comunicazione tramite I/O digitali, consentendo la configurazione tra saldatrice e robot con un solo clic.
Il pacchetto di processi di saldatura sviluppato autonomamente da FAIRINO supporta diverse tecniche, tra cui la saldatura ad arco, d'angolo, in piano, a tratti e a doppio processo.
La funzione di oscillazione dei robot FAIRINO supporta diversi schemi, tra cui onda triangolare, forma a L verticale, triangolo, cerchio, dente di sega inclinato e onda sinusoidale.
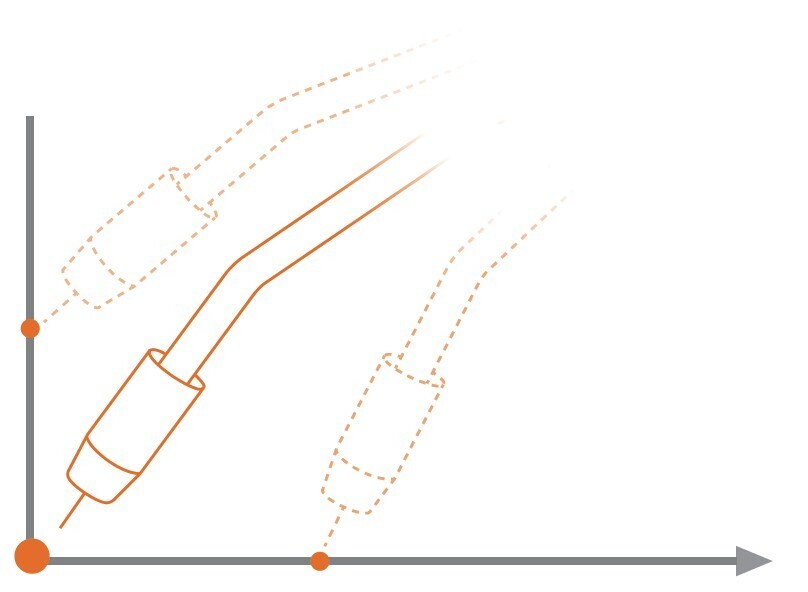
L'inseguimento dell'arco è una tecnologia fondamentale nell'automazione della saldatura. Durante la saldatura di cianfrini ad angolo retto, a U, a V e di altre forme, la posizione relativa tra la torcia e il centro del cianfrino viene calcolata in base ai dati di corrente e tensione dopo l'innesco dell'arco. Lo scostamento del giunto viene compensato in tempo reale per garantire una posizione precisa e una qualità di saldatura stabile.

L'inseguimento del giunto consiste nel rilevare le variazioni del segnale elettrico del filo di saldatura al contatto con la superficie del pezzo, per determinarne la posizione effettiva nel sistema di coordinate del robot. Dopo l'apprendimento dei punti di passaggio per il rilevamento della posizione, il robot cerca automaticamente il limite della superficie del pezzo. Quando il filo tocca la superficie, si verifica una variazione del segnale di tensione che la saldatrice comunica al robot. Alla ricezione del segnale, il robot registra la posizione del limite della superficie.
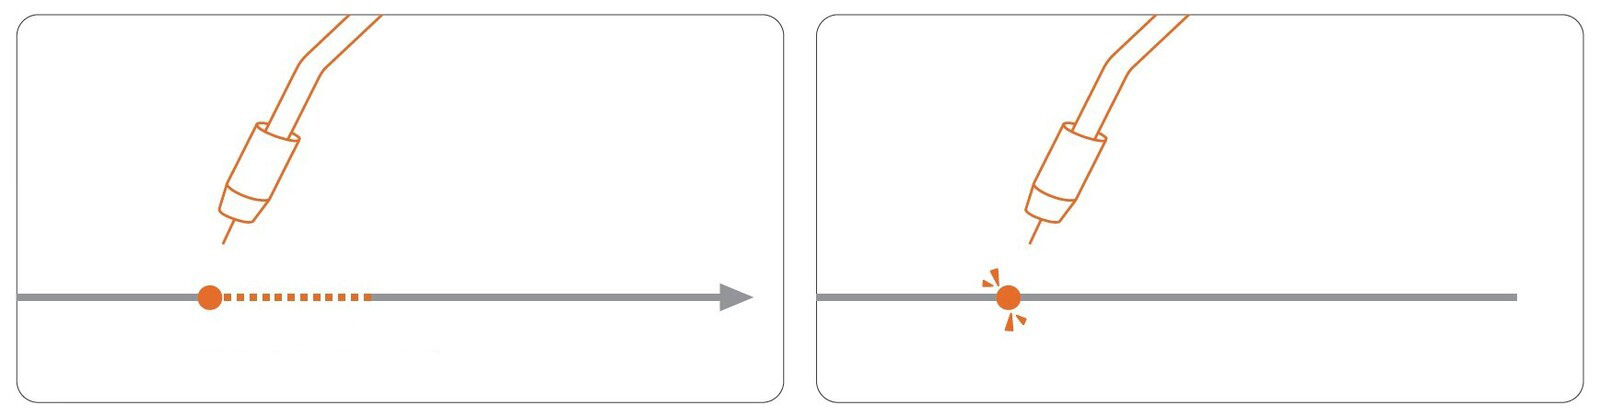
La funzione di ripresa dopo un'interruzione viene utilizzata quando l'operatore interrompe attivamente la saldatura o si verificano eventi imprevisti, come collisioni o interruzioni dell'arco. Il robot può riaccendere l'arco dalla posizione originale di interruzione e proseguire con le attività di saldatura successive. Alla riaccensione dell'arco, il robot arretra automaticamente di una distanza specificata lungo la direzione di saldatura per creare una sovrapposizione con il cordone precedente all'interruzione, garantendo la qualità della saldatura.
Ripresa dopo interruzioni e collisioni:
Il laboratorio FAIRINO AIR Lab utilizza algoritmi avanzati di visione e movimento per potenziare le capacità di apprendimento autonomo e decisionali dei robot collaborativi, migliorando l'interazione uomo-macchina.
FAIRINO AIR Lab supporta diversi linguaggi di programmazione, tra cui C, C#, Python, Ros, Tcp/IP, offrendo un'ampia scelta agli sviluppatori con diverse competenze tecniche. Gli utenti possono sviluppare applicazioni aggiuntive per estendere le funzioni applicative del robot in base alle proprie esigenze.
Dotata di potenti funzionalità di riconoscimento automatico dei giunti, utilizza algoritmi basati su nuvole di punti per riconoscerli automaticamente con o senza modelli.
Non richiede apprendimento né programmazione ed è in grado di prevedere le difficoltà di saldatura in anticipo, eliminando la necessità di modellazione manuale e migliorando l'efficienza della preparazione.
Adatta a scenari produttivi con molte varianti e piccoli lotti, per soddisfare esigenze produttive diversificate.
Saldatura robotizzata accessibile per una produzione flessibile, efficiente e precisa.
 | Andreas Hubrich |
Indirizzo aziendale
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
La tua privacy è importante per noi
Utilizziamo cookie per garantire il corretto funzionamento del sito. maggiori informazioni.
CookieCrumbz 2.10